2026-06-26 00:00
汽车行业-汽车仪表台插卡扣工作站-阿童木机器人
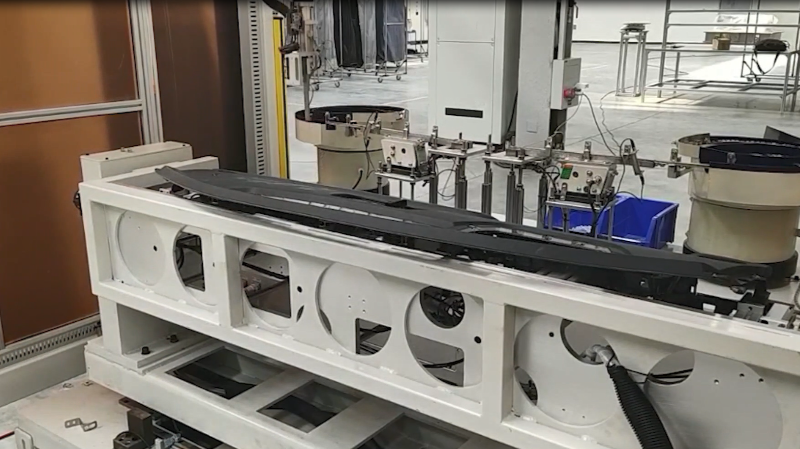
汽车仪表台插卡扣工作站 2台高速并联机器人,功率1kw。仪表台移栽工装旋转至指定角度,卡扣通过振动盘输送至固定位置,由机器人定点抓取放置对应孔位中,单角度全部扣入完成后,有工装夹持仪表盘旋转至下一角度,单道工序完成。
2026-06-26 00:00
汽车仪表台插卡扣工作站 2台高速并联机器人,功率1kw。仪表台移栽工装旋转至指定角度,卡扣通过振动盘输送至固定位置,由机器人定点抓取放置对应孔位中,单角度全部扣入完成后,有工装夹持仪表盘旋转至下一角度,单道工序完成。
2026-06-26 00:00
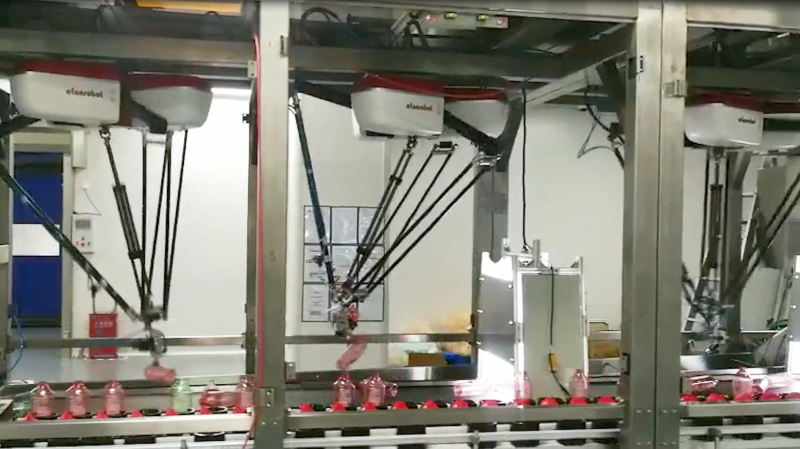
化妆品瓶子分拣入槽 6台高速并联机器人,功率1kw。散乱化妆品瓶子经传送带输送至工业相机下方,通过视觉系统定位、识别、检测瓶子正反面,并由机械手定点跟踪、翻转抓取、按统一正面形态摆放至料仓中,自动化工序完成。
2026-06-26 00:00
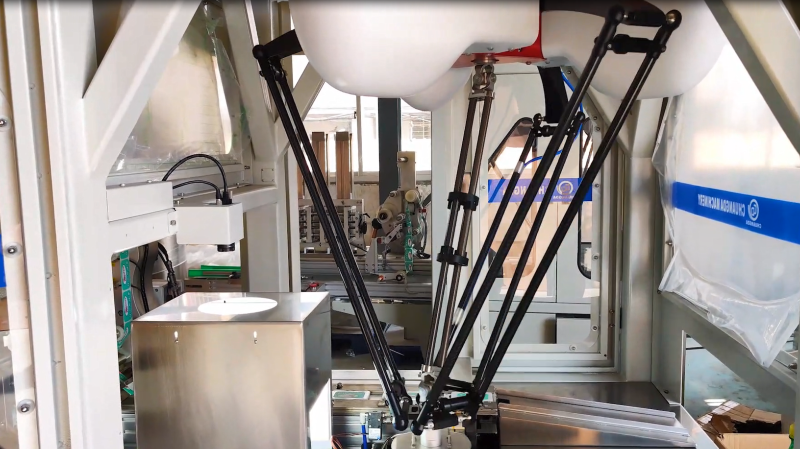
湿巾粘盖 8台高速并联机器人,功率1kw。包装好的湿巾纸经由传送带输送至工业相机下方,通过视觉系统定位、识别、检测,并由机械手定点跟踪、抓取、盖章、涂胶、粘粘至湿巾纸指定位置,自动化工序完成。
2026-06-26 00:00
洗发水空瓶分拣入罐装机单元 2台高速并联机器人,功率1.2kw。散乱的洗发水空瓶经传送带输送至工业相机下方,通过视觉系统定位、识别、检测空瓶,并由机械手定点跟踪抓取,摆放至料仓中,自动化工序完成。
2026-06-26 00:00
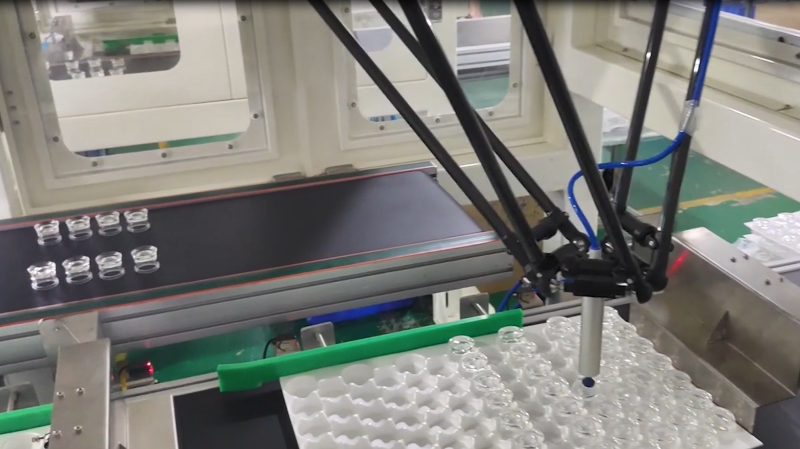
香水瓶盖分拣入托单元 5台高速并联机器人,每台功率1kw。注塑机中输出的香水瓶盖经传送带输送至工业相机下方,通过视觉系统定位、识别、检测瓶盖,并由机械手定点跟踪抓取、摆放至白色托盘中,摆满后由人工搬走,自动化工序完成。
2026-06-26 00:00
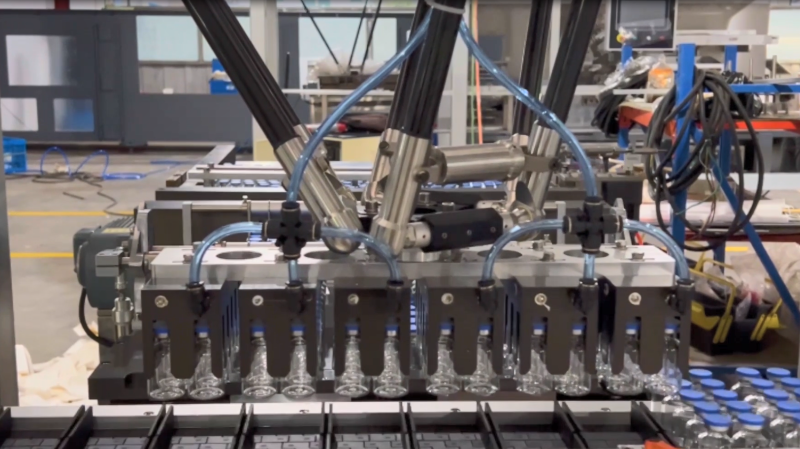
西林瓶装盒单元 4台高速并联机器人,每台功率1kw。物料经传送带输送至视觉下方,通过视觉系统识别、检测并传送信号至机器人,再由机器人进行高速追踪抓取、放置入槽,单道工序完成。
2026-06-26 00:00
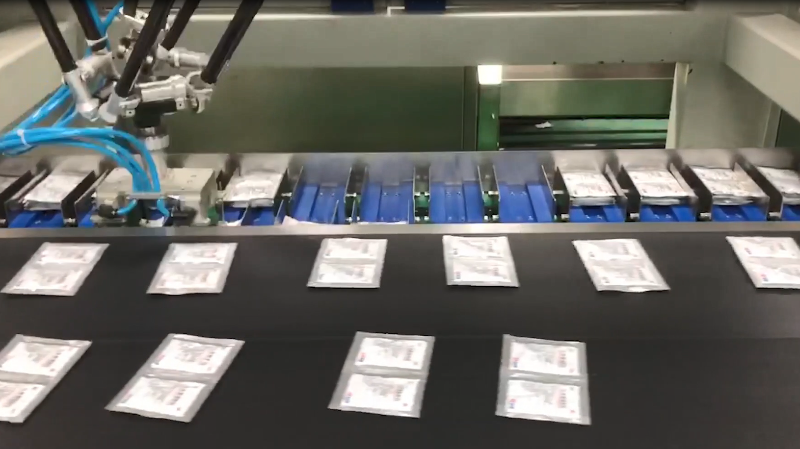
颗粒袋装盒流水线 12台高速并联机器人,每台功率1kw。由包装机包装好的颗粒袋传送带至视觉下方,通过视觉系统识别、检测来料并提供OK/NG指令及定点位置给到机器人,再由机器人进行高速追踪抓取、放置入槽后,由装盒机进行全自动装盒,单道工序完成。
2026-06-26 00:00
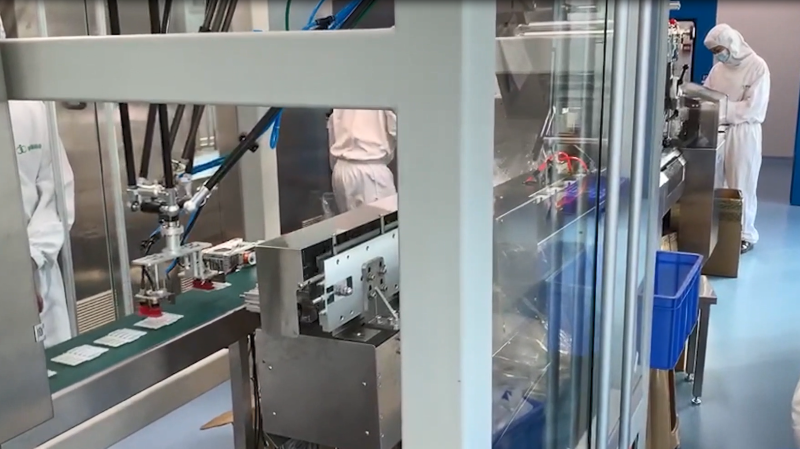
BFS分拣装盒 2台高速并联机器人,每台功率1kwh。由包装机包装好的BFS经传送带输送至视觉下方,通过视觉系统识别、检测来料并提供OK/NG指令及定点位置给到机器人,再由机器人进行高速追踪抓取、放置入槽后,由装盒机进行全自动装盒,单道工序完成。
2026-06-26 00:00
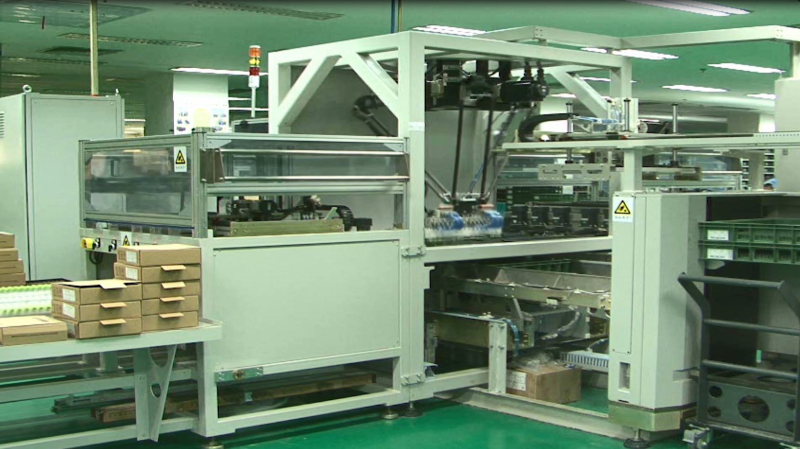
柱状电池分拣工作站 4台高速并联机器人,每台功率1kw。生产完成的柱状电池整托传送带输送至分拣工作站工业相机下方,通过视觉系统定位、识别、检测,并由机械手定点跟踪、抓取,将不同电池放至对应工位并由螺旋输送机输出,进入人工装盒环节,自动化工序完成。
2026-06-26 00:00
新能源电池极片分拣工作站 8台高速并联机器人,每台功率1kw。刷分粉刷粉完成的极片经传送带输送至工业相机下方,通过视觉瑕疵检测机构定位、识别、检测,将OK/NG指令及位置信号传递给机器人,机器人根据信号定点告诉跟踪、抓取,定点放置,实现高速、高精度叠片。
2026-06-26 00:00
太阳能电池片入花篮 6台高速并联机器人,每台功率1kw。散料太阳能电池片经传送带输送至工业相机下方,通过视觉系统定位、识别、检测,将OK/NG指令及位置信号传送给机器人,并由机械手定点跟踪、分类抓取、放至指定花篮中。
2026-06-26 00:00
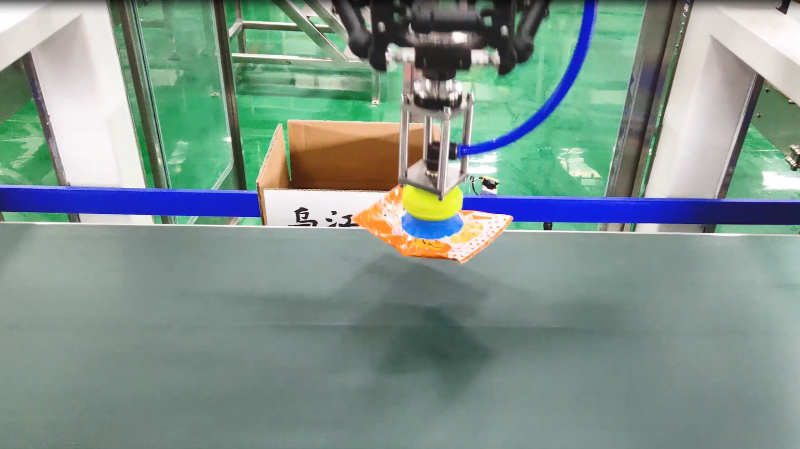
榨菜装箱 8台高速并联机器人,每台功率1kw。80克/袋真空袋装榨菜经过水杀菌、烘干后,由传送带输送至视觉下方,通过视觉系统深度学习技术,识别散乱来料,并由机械手抓取最表层物料放至固定位置,自动化工序完成。